Grund 4: Aufwand & Kosten reduziert
In der Stückliste schlägt sich die Integration wirtschaftlich nieder. Es entfallen separater Vision-Controller, Blitz-Controller und zugehörige Schnittstellen. Alle Vision-Hardwarekomponenten werden in einer Engineering-Umgebung über Ethercat parametriert. Ebenso wichtig ist die Freiheit im Anlagenlayout: Ethercat erlaubt die freie Topologiewahl und kombiniert Linien-, Stern- und Baumstrukturen, sodass Kameras und Beleuchtungen dort platziert werden, wo der Prozess sie braucht, und nicht dort, wo eine Switch-Infrastruktur es zulässt.
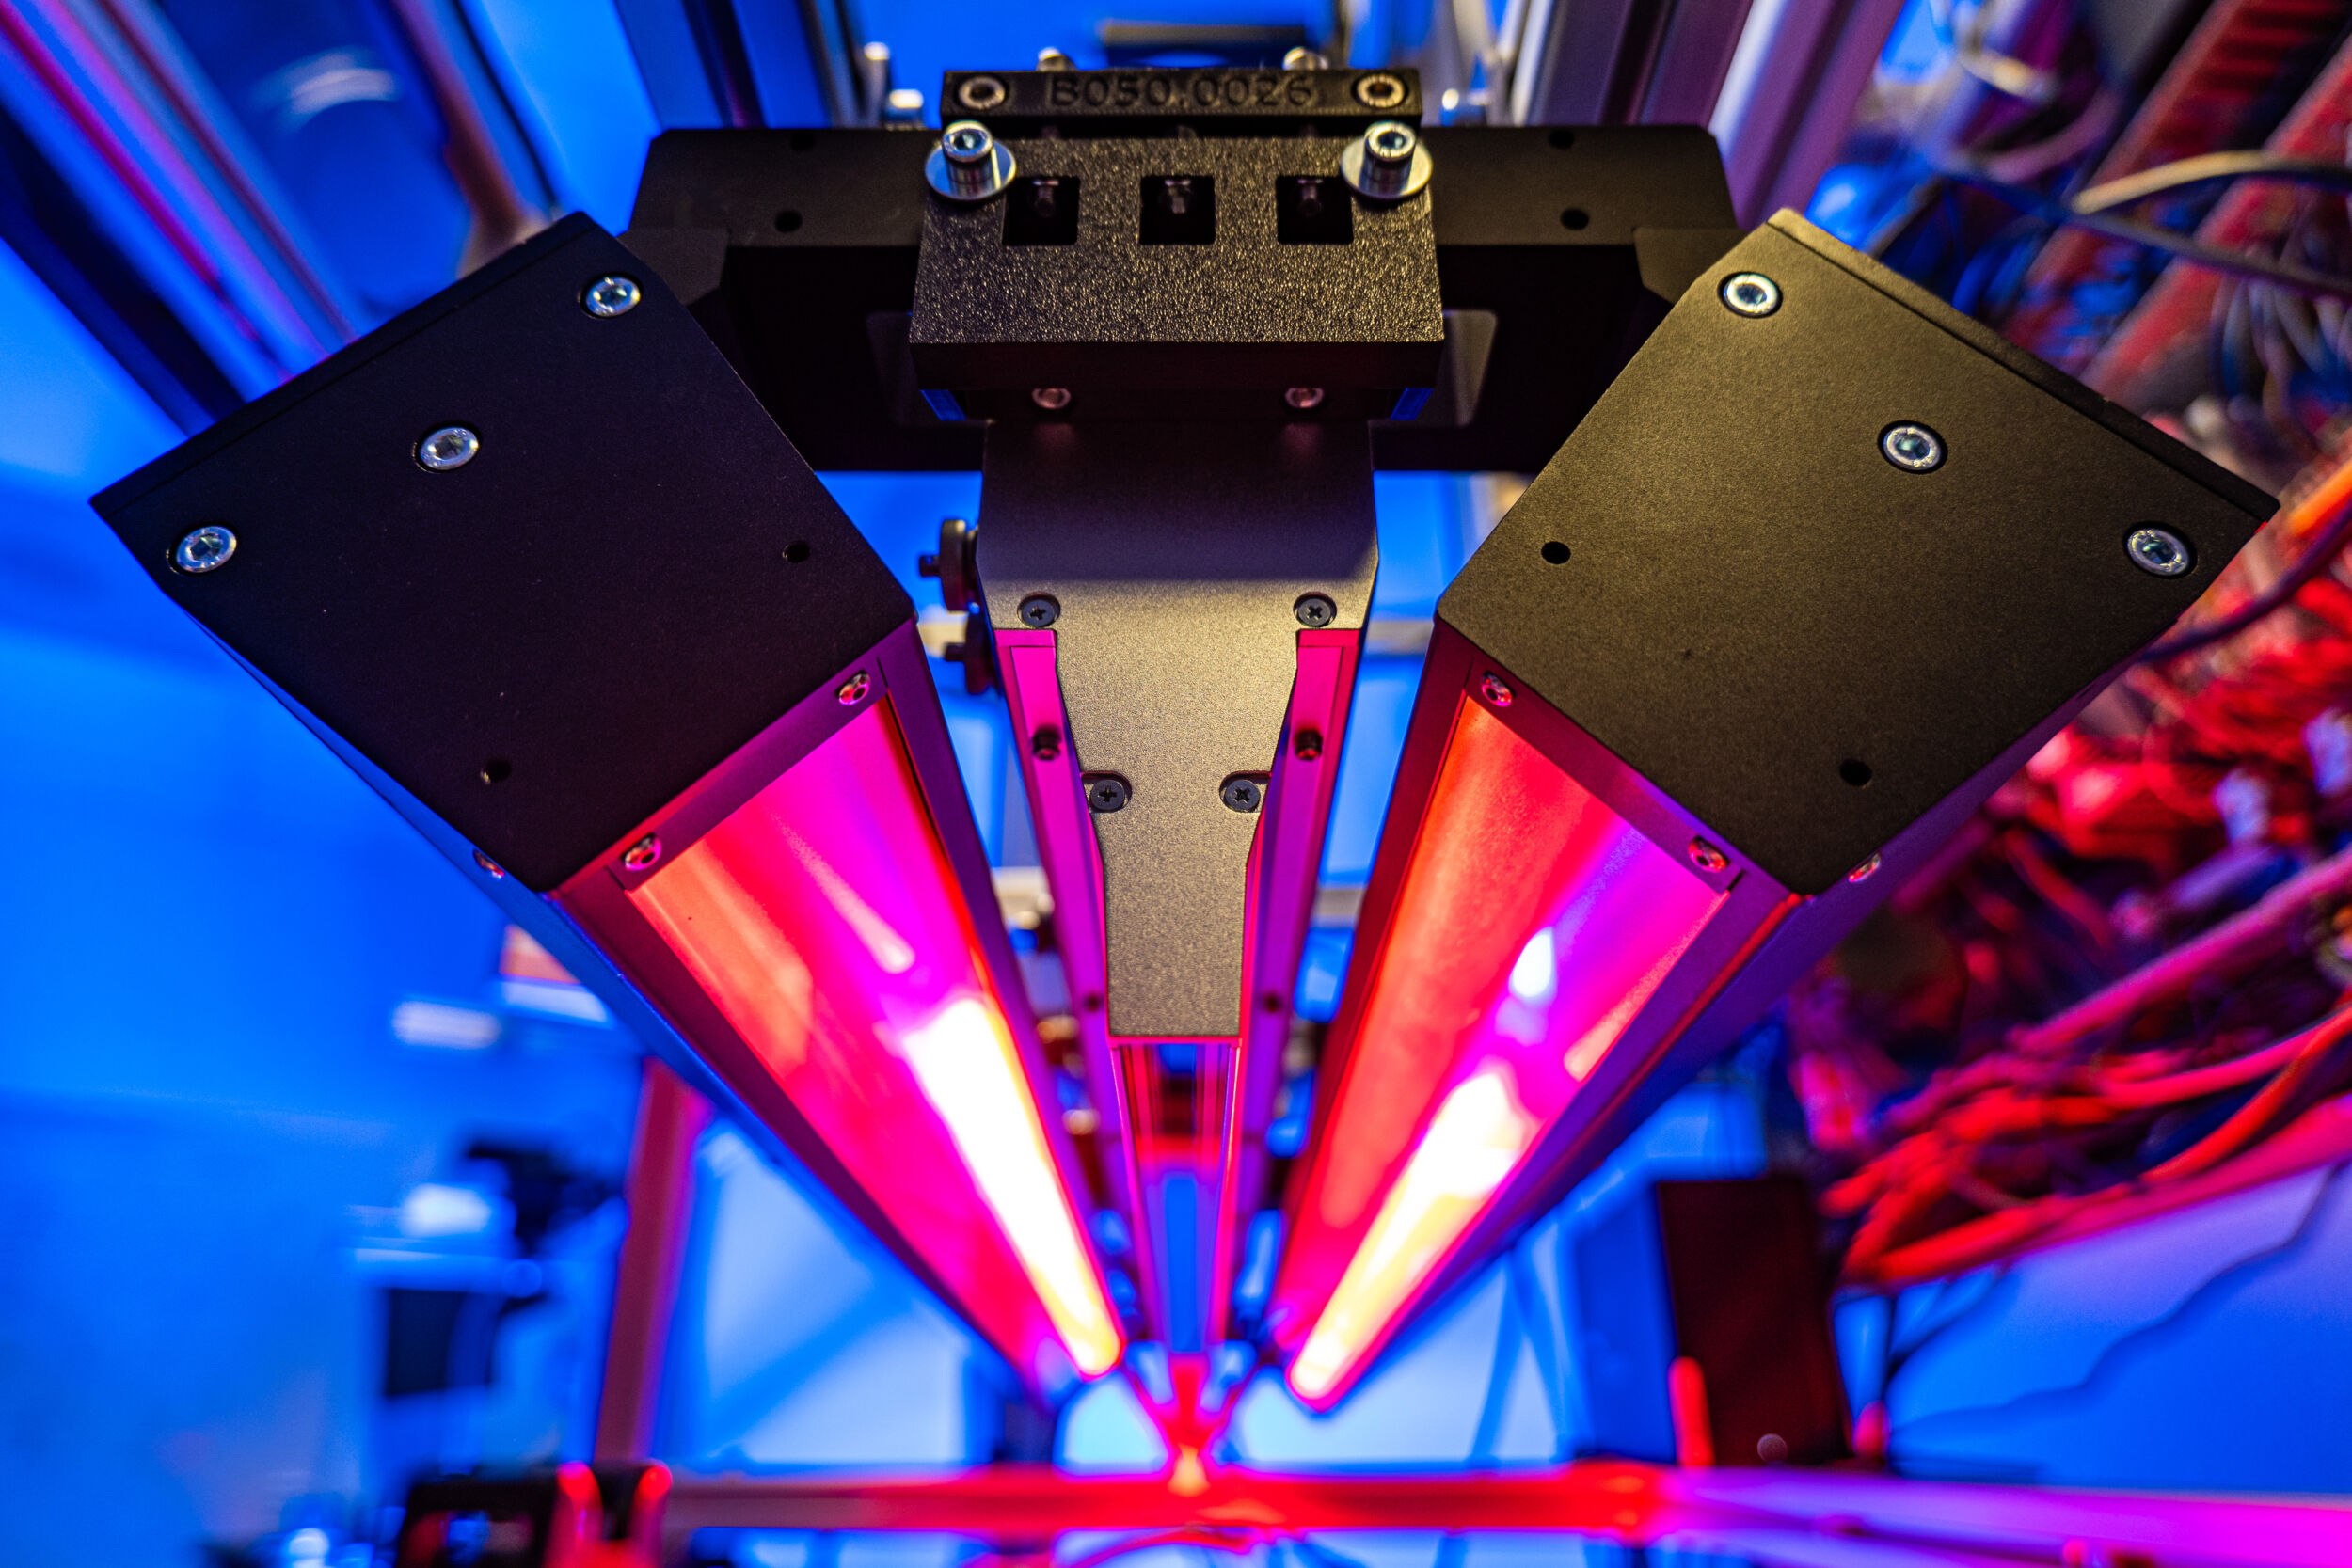
Ethercat P führt diesen Gedanken bis an die Kamera: Kommunikation und Power laufen über ein vieradriges Standard-Ethernet-Kabel. Dabei bleiben alle Ethercat-Eigenschaften erhalten, z.B. freie Topologie, Verarbeitung der Telegramme im Durchlauf, hochgenaue Synchronisation, umfangreiche Diagnose. Anders als bei klassischem Power-over-Ethernet lassen sich Teilnehmer wie Kameras und die zugehörigen Beleuchtungen kaskadiert an einem Einspeisegerät betreiben. Das Ergebnis sind reduzierte Engineering- und Hardwarekosten, eine vereinfachte Inbetriebnahme und ein spürbar geringerer Anlagen-Footprint. Besonders deutlich wird das bei den Vision Units von Beckhoff, die Kamera, Multicolor-LED-Beleuchtung und fokussierbare Optik mit Liquid-Lens-Technologie in einem gekapselten IP65/67-Gehäuse vereinen. Die SPS steuert über Ethercat sämtliche Einstellungen der Funktionskomponenten zur Laufzeit: Fokuslage, Lichtfarbe, Intensität und Pulslänge sowie die Kameraparameter. OptoMedias ultrakompaktes Mini SFF bringt zuverlässige, schnelle Glasfaserverbindungen in Industriekameras der nächsten Generation. ‣ weiterlesen
Fiber Mini SFF für GigE Vision
Grund 5: Durchgängige Diagnose
Vision profitiert unmittelbar von den systeminhärenten Diagnoseeigenschaften des Busses. In jedem Teilnehmer prüft der Ethercat Slave Controller das durchlaufende Telegramm über eine Prüfsumme; nur fehlerfrei empfangene Telegramme werden der Applikation zur Verfügung gestellt, fehlerhafte inkrementieren einen Zähler und werden für die nachfolgenden Teilnehmer gekennzeichnet. Durch Auslesen dieser Fehlerzähler lokalisiert der Master die Fehlerstelle exakt – ein wesentlicher Vorteil gegenüber klassischen Feldbussen, bei denen sich Störungen auf der gemeinsam genutzten Leitung ausbreiten und die Quelle unbestimmt bleibt. Selten auftretende Störeinflüsse werden erkannt und verortet, bevor sie die Maschinenfunktion beeinträchtigen. Selbst ein loser Stecker ist über den Link-Lost-Counter schnell auffindbar. Hinzu kommen das Einscannen und der Vergleich der Netzwerktopologie beim Hochlauf sowie Diagnosemechanismen auf allen im Feldbusstandard spezifizierten ISO/OSI-Ebenen. Weil Maschinenwerte und Bilddaten auf derselben Zeitachse liegen und Bilder mit zuverlässig nachvollziehbaren Zeitstempeln gespeichert werden, lässt sich die Ursachenanalyse anschließend über Achsprofile, I/O-Signale und Aufnahmen hinweg führen. Im Gegensatz zu einer klassischen GigE-Vision-Kamera, bei der feste Usersettings einprogrammiert sind, bleibt die Ethercat-gesteuerte Hardware stets offen für die zur Laufzeit von der SPS vorgegebenen Parameter. Das erleichtert nicht nur den Austausch im Servicefall, sondern auch die Suche nach fehlerhaften Parametern in den eingebundenen Geräten entfällt.
www.beckhoff.com