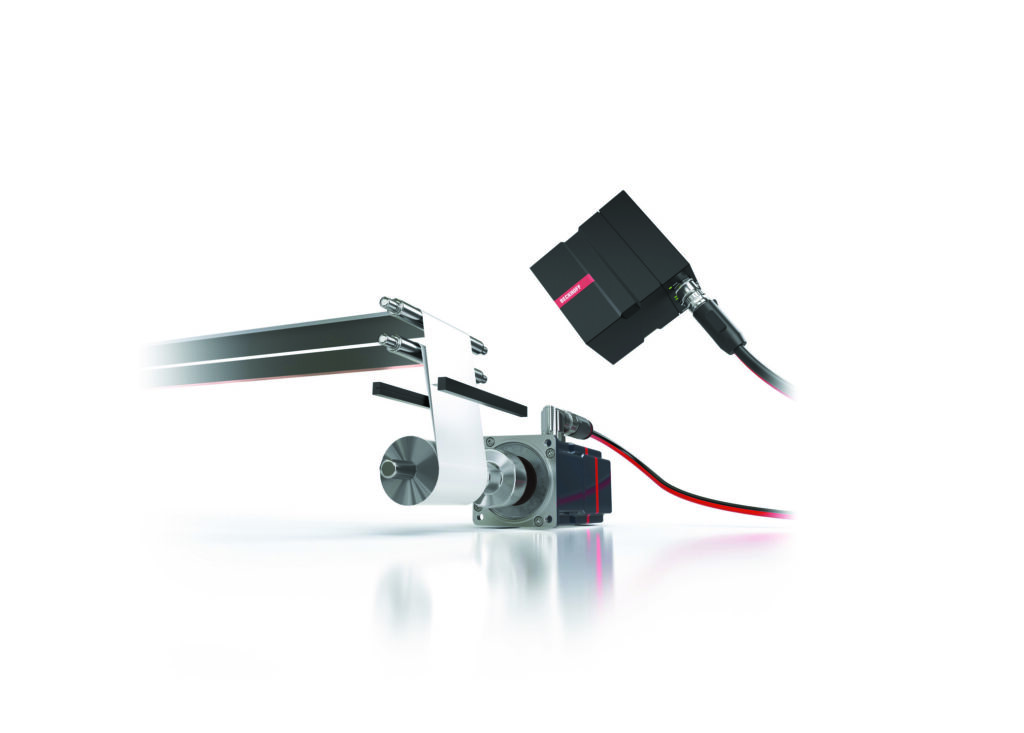
Wer heute in der Konstruktion eine Inspektionsaufgabe integriert, kämpft selten mit dem Algorithmus, sondern mit den Schnittstellen. Separate Vision-Controller hängen an einem eigenen Netzwerk, tauschen über ein Gateway Statuswörter mit der SPS aus und arbeiten auf nicht-gekoppelter Zeitbasis. Ein Blitz-Controller triggert die Beleuchtung über eine dritte Signalkette, ein weiteres Engineering-Tool verwaltet die Kameraparameter. Jede dieser Grenzen kostet Bauraum im Schaltschrank, Klemmpunkte, Inbetriebnahmezeit und vor allem Determinismus. Bislang war die Kommunikation zwischen Bildverarbeitung und Steuerung komplex und schwer beherrschbar, weil Latenzen aus Netzwerkstacks und Betriebssystemeinflüssen nicht sicher kalkulierbar sind. Die Anlage wird langsamer als nötig, und sie erfordert Spezialwissen in zwei Disziplinen gleichzeitig. „Die Trennung von Bildverarbeitung und Steuerung war nie eine technische Notwendigkeit, sondern das Ergebnis zweier getrennt gewachsener Ingenieurkulturen“, betont Bernd Stöber, Senior Produktmanager Vision bei Beckhoff. „Wer heute noch zwei Welten pflegt, bezahlt das mit Komplexität, dem im Maschinenbau teuersten Werkstoff überhaupt.“
Grund 1: Einheitliche Zeitbasis
Die technische Grundlage der Integration von SPS und Vision ist der Distributed-Clocks-Mechanismus (DC) von Ethercat. Im Gegensatz zu rein synchroner Kommunikation arbeiten verteilte Uhren mit hoher Jitter-Toleranz. Der Abgleich erfolgt vollständig hardwarebasiert: Die Zeit des ersten DC-fähigen Slaves wird zyklisch an alle weiteren Teilnehmer verteilt, die Laufzeitverzögerung im Netzwerk wird beim Hochlauf – auf Wunsch auch kontinuierlich im Betrieb – gemessen und kompensiert. Der resultierende Jitter liegt deutlich unter 1µs, typischerweise im zweistelligen Nanosekundenbereich. Die absolute Systemzeit wird mit 64Bit-Auflösung geführt, die Zeitmessung erfolgt mit 1ns Auflösung. Für die Bildverarbeitung ist das der entscheidende Hebel: Kameras und Beleuchtungen werden zeitlich exakt definiert zu allen anderen Maschinenprozessen betrieben – relativ zu den Geräten im Netzwerk ebenso wie absolut zu einer übergeordneten Referenzzeit. Die Bildaufnahme lässt sich damit deterministisch auf eine Förderbandposition oder eine Achsposition triggern, statt sie über eine Lichtschranke und einen unbestimmten Software-Handshake anzustoßen. Track&Trace-Anwendungen und die exakte Produktverfolgung in Ethercat-synchronisierten Applikationen werden so zur Standardaufgabe.
Grund 2: Trigger & Licht aus der Echtzeit
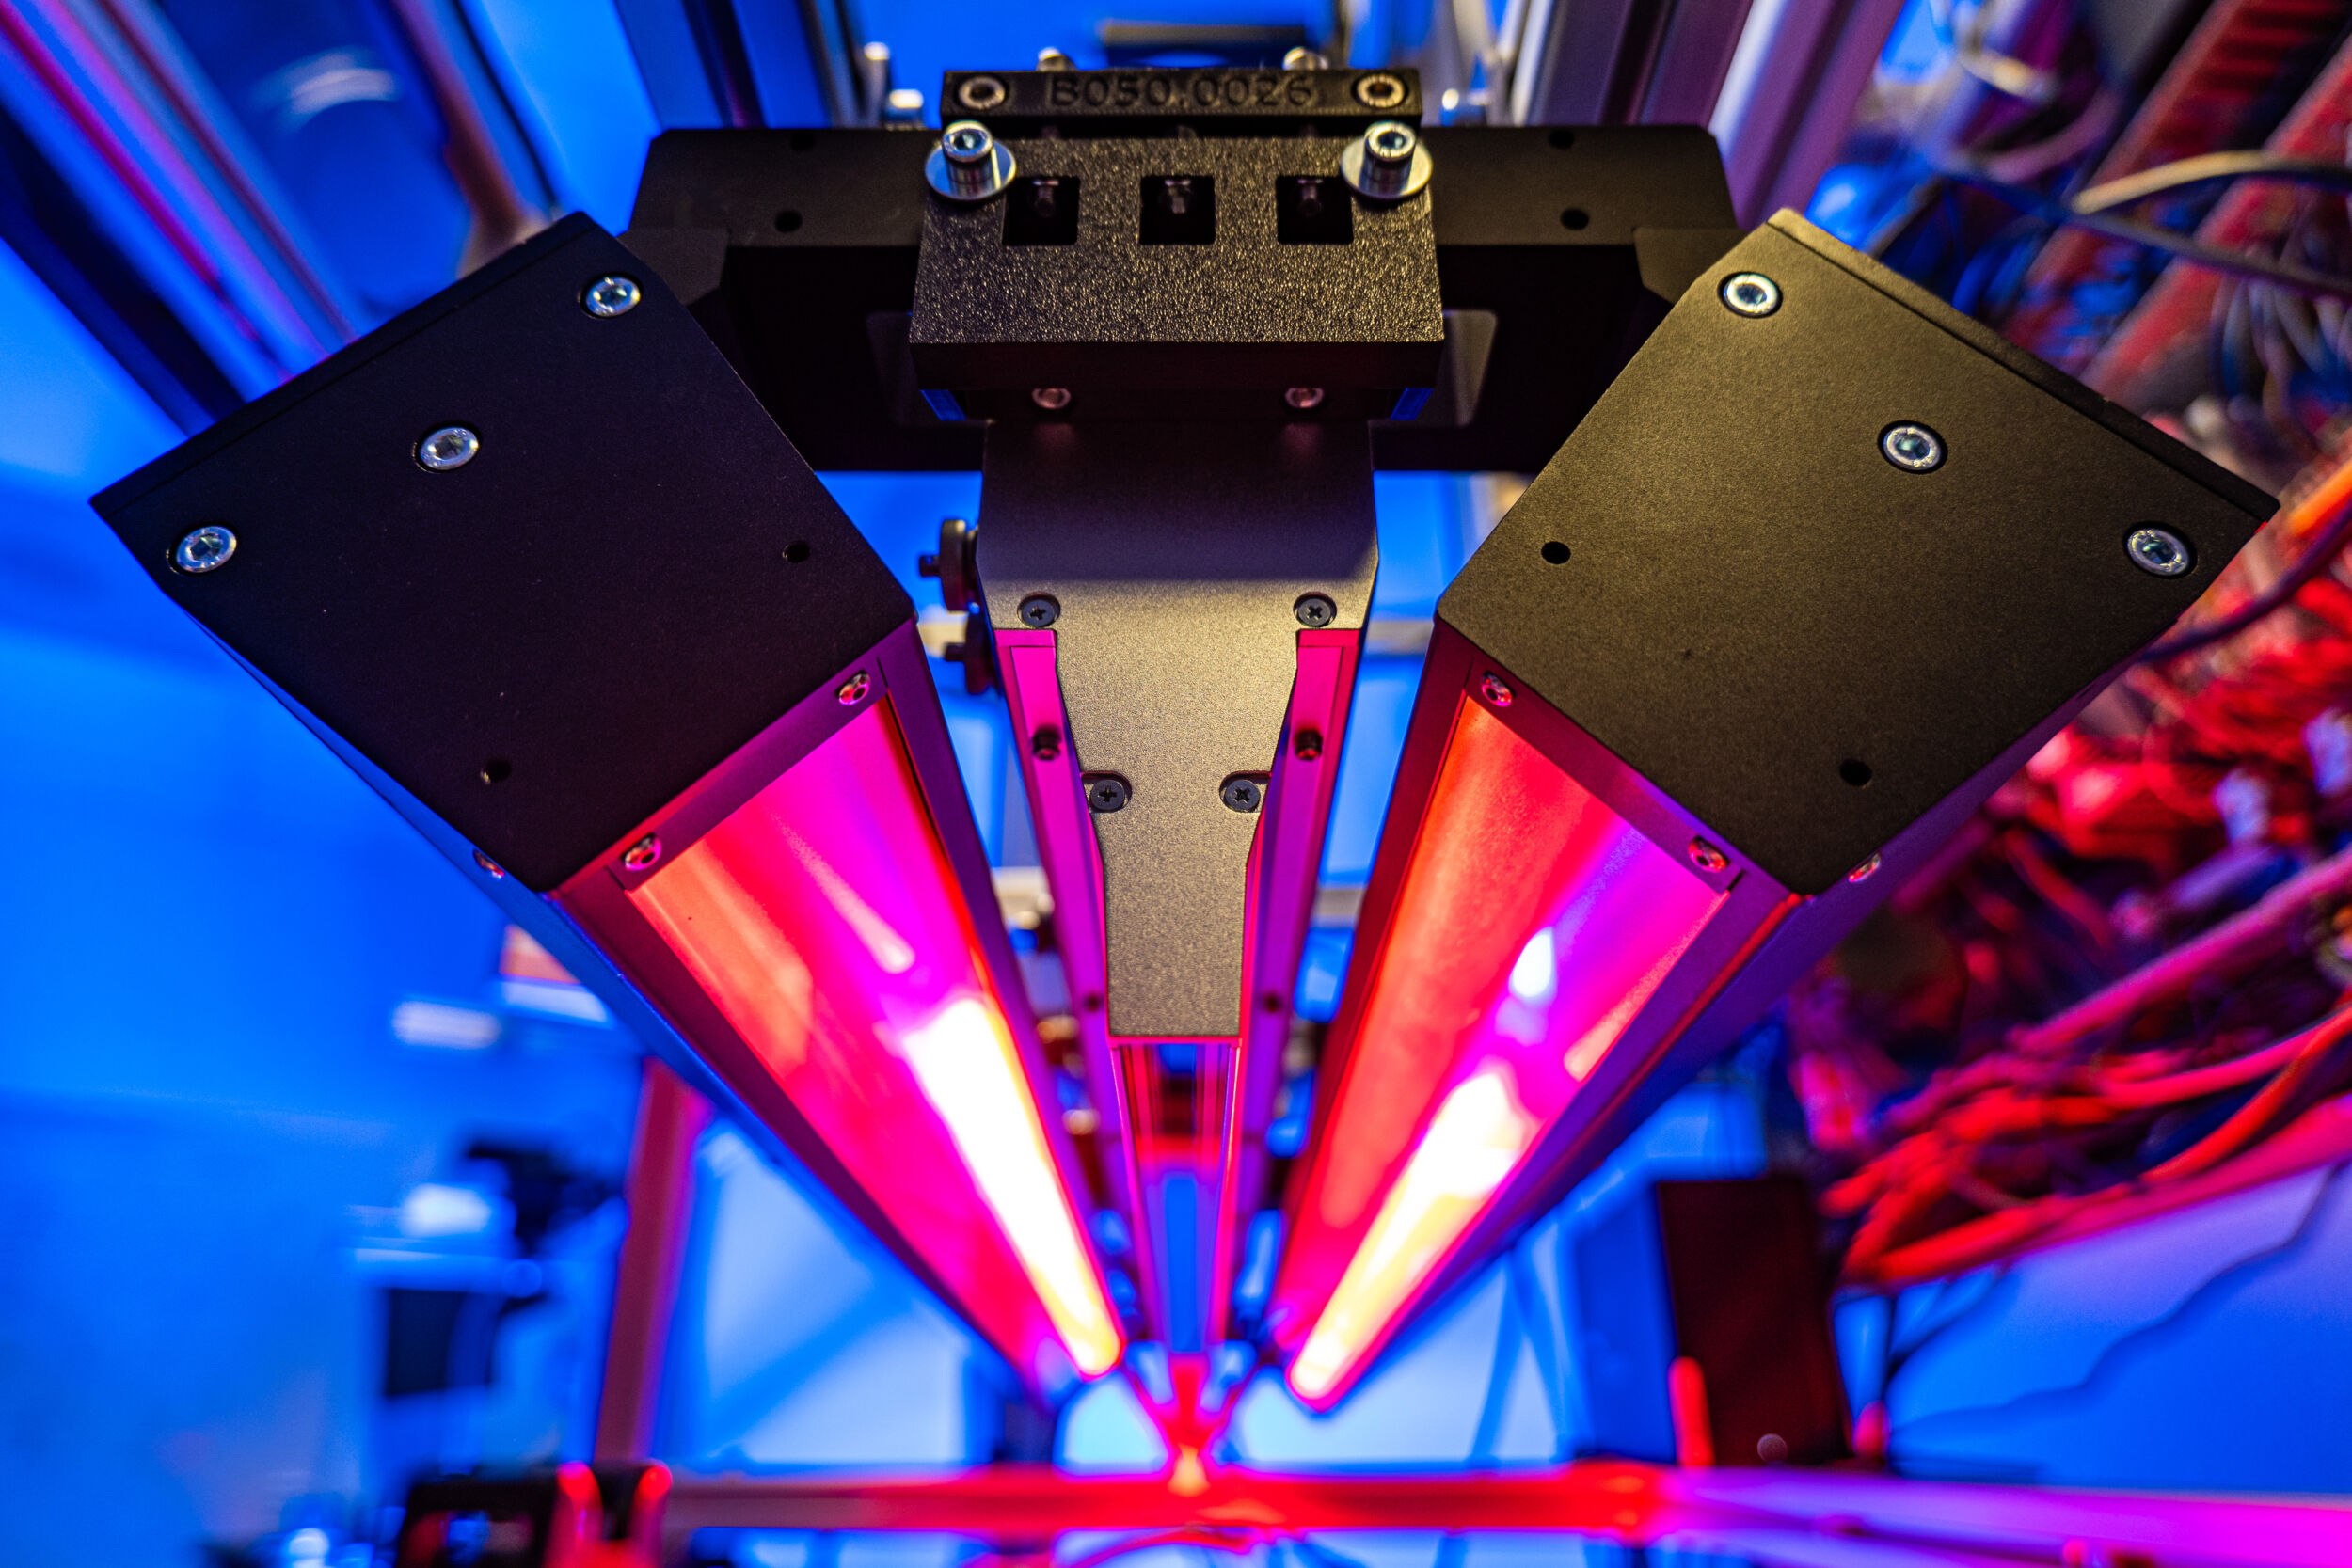
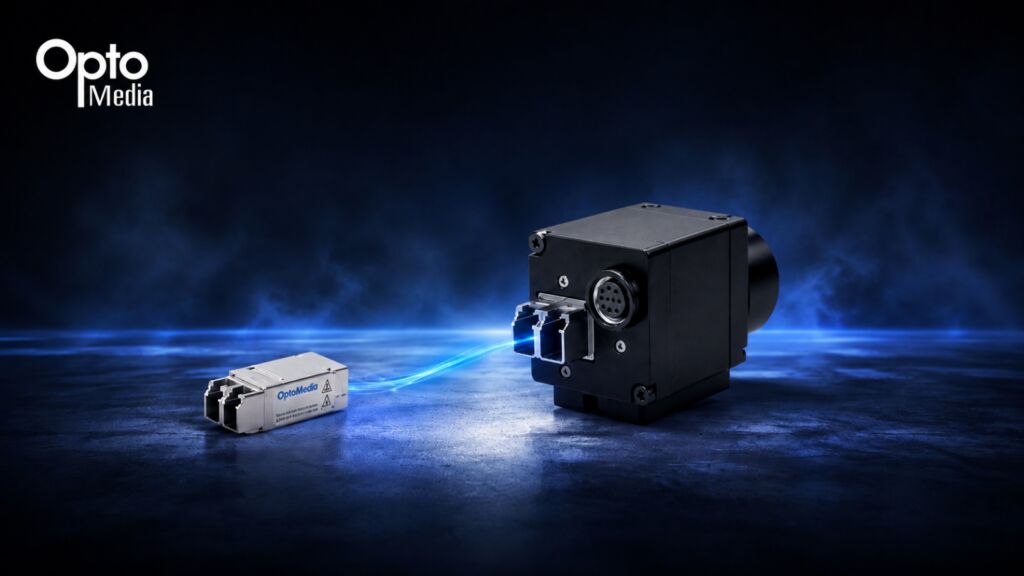
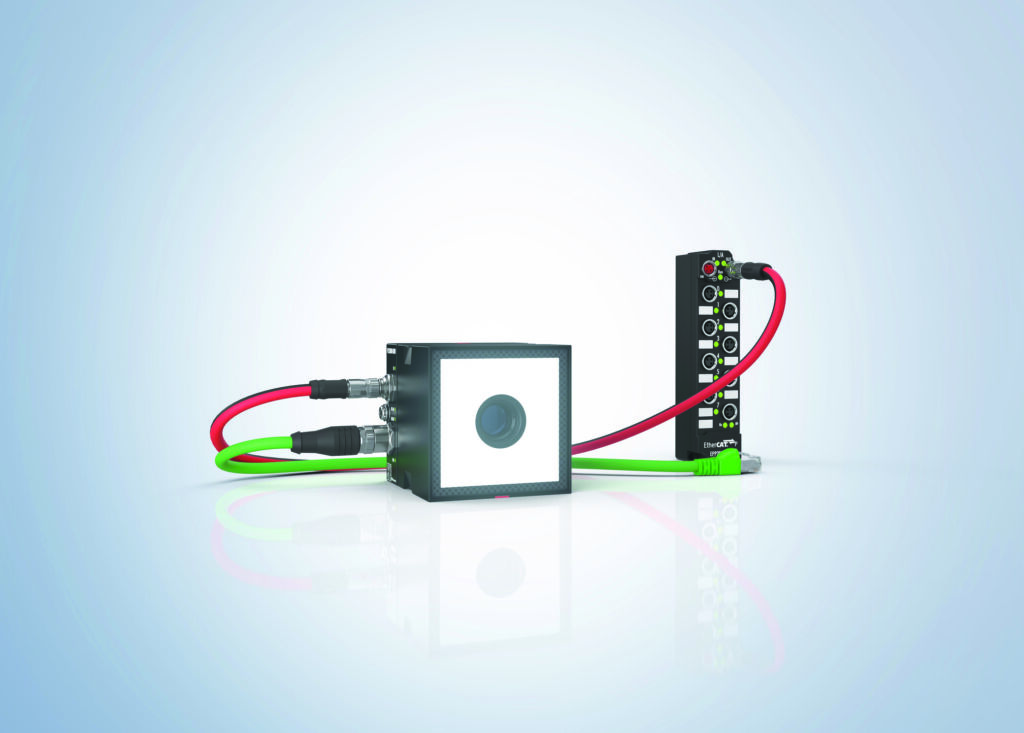
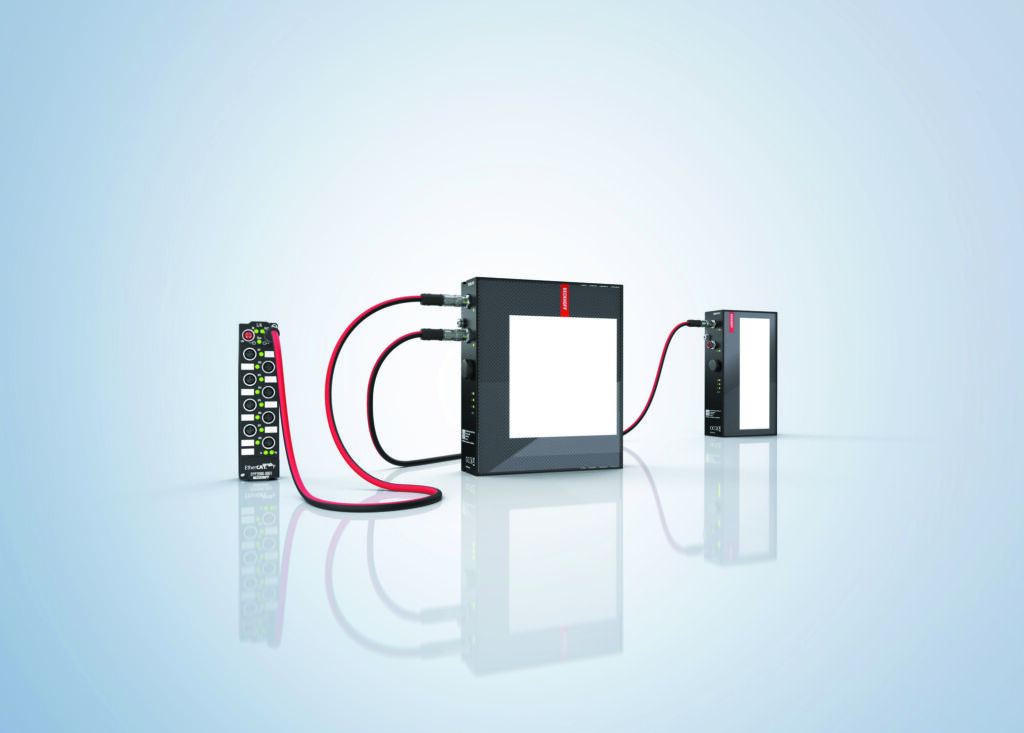
Konsequenterweise entsteht auch das Licht auf derselben Zeitbasis. Die LED-Ansteuerungsklemme EL2596 enthält ein flexibles Netzteil, das die Beleuchtung mit dem gewünschten Strom und der gewünschten Spannung versorgt – von Dauerlicht bis zu kurzen Lichtpulsen im kHz-Bereich. Jeder Einzelblitz wird per Distributed Clocks bzw. Timestamp von der Steuerung kontrolliert ausgelöst. Die Klemme verfügt über einen Triggerausgang zum Auslösen der Kamera sowie eine schnelle Strom- und Spannungsregelung, sodass z.B. auch Zeilenkameras eine konstante Beleuchtung erhalten. Die umfangreiche Echtzeitdiagnose der Ein- und Ausgangsströme sowie -spannungen erlaubt eine detaillierte Kontrolle der Lichtstärke. Beim Verlassen eines vorgegebenen Lastkorridors schaltet die Klemme zum Schutz der LED rückstellbar ab. Für ein ms-genaues Hardware-Triggersignal an die Kamera steht zusätzlich die zeitstempelbasierte Ausgangsklemme EL2262 zur Verfügung. OptoMedias ultrakompaktes Mini SFF bringt zuverlässige, schnelle Glasfaserverbindungen in Industriekameras der nächsten Generation. ‣ weiterlesen
Fiber Mini SFF für GigE Vision
Die Multi-Color-LED-Beleuchtungen von Beckhoff in den Bauformen Flächen-, Ring- und Balkenlicht erzeugen konstante Lichtverhältnisse und schaffen im spektral anpassbaren Pulsbetrieb den bestmöglichen Kontrastunterschied zwischen Prüfmerkmal und Umgebung. Weil die Synchronisierungsfähigkeit über Distributed Clocks keinen externen Triggerloop erfordert, ist der Pulsbetrieb ohne zusätzliche Hard- und Software-Schnittstellen umsetzbar. Im Effekt frieren sehr hohe Lichtintensitäten die Bewegung ein, ohne die Beleuchtung thermisch zu überlasten. Bauteile müssen für die Prüfung nicht mehr abgebremst und wieder beschleunigt werden. Gleichzeitig sinken Netzteilleistung, Kühlaufwand und Energieverbrauch, die LED-Lebensdauer steigt und die Empfindlichkeit gegenüber Umgebungslicht sinkt.
Grund 3: Kürzere Reaktionszeiten
Dass Vision-Ergebnisse ohne Verzug in eine Bewegung münden, ist zuerst eine Eigenschaft des Busses. Ethercat umgeht die Nachteile von Standard-Ethernet durch sein Funktionsprinzip: In der Regel genügt ein einziger Frame, um in allen Teilnehmern die Ausgangsinformationen zu aktualisieren und mit demselben Frame die Eingangsinformationen einzulesen. Jeder Teilnehmer liest die an ihn adressierten Daten on-the-fly und legt seine Eingangsdaten in den weitergeleiteten Frame; das Telegramm wird lediglich um die Hardware-Durchlaufzeit verzögert. Es gibt keine Store&Forward-Latenz durch Switches, keine Protokollstacks in der Zwischenebene und keine unvorhersehbaren Verzögerungen, weil ausschließlich der Master aktiv senden darf. Die Bildverarbeitung läuft also nicht neben der Steuerung, sondern in ihr. Ohne Zeitverluste durch Schnittstellen kann direkt auf die Ergebnisse reagiert werden – buchstäblich in der nächsten Zeile SPS-Code und mit verzögerungsfreier Kommunikation zu den Motion-Komponenten.