Ethercat-Klemmen für nahezu jede Vision-Aufgabe verdeutlichen den ganzheitlichen Ansatz von Beckhoff, bei dem alle erforderlichen Maschinenfunktionen (inkl. Bildverarbeitung) in einem durchgängigen System realisiert werden. Die I/Os verbessern entscheidend die Integration des Bildverarbeitungssystems in die Maschinensteuerung. Dazu zählt u.a. die 1-kanalige Ethercat-Klemme EL2596. Diese ermöglicht die präzise zeitliche, sowohl spannungs- als auch stromgeführte Ansteuerung von LEDs (bis zu 24V). Die LEDs können dabei im Dauerbetrieb mit bis zu 1,2A bzw. im Impulsbetrieb mit bis zu 3A betrieben werden. Im Impulsbetrieb ist eine minimale Dauer von 25µs erzielbar. Ergänzend wird der 1-Kanal-LED-Ausgang EL2596-0010 angeboten, der LEDs mit bis zu 48V betreiben kann. Weiterhin ermöglicht die EL2596-0010 einen maximalen Strom im Dauerlichtbetrieb von 1,2 sowie 3A im Impulsbetrieb.
Alle Klemmen der EL2596-Reihe unterstützen den synchronisierten Betrieb mehrerer LED-Ausgänge mittels der XFC-Technologie. Die Distributed Clocks von Ethercat bilden hierbei die gemeinsame Zeitbasis, die von XFC-Funktionen wie z.B. Zeitstempel genutzt wird. Die Distributed Clocks sind ein hardwarebasierter Zeitsynchronisationsmechanismus in Ethercat. Er synchronisiert die lokalen Uhren aller Netzwerkknoten auf eine gemeinsame Systemzeit mit einer Präzision von typischerweise unter 1µs. Zusätzlich bietet die EL2596 einen galvanisch getrennten externen Ausgang für das Triggersignal einer Kamera. Für Motion-Anwendungen bietet Beckhoff im I/O-Bereich ebenfalls das richtige Werkzeug: Die EL2521 ist eine Simulations-Encoder-Klemme und erzeugt ein zur Steuerung synchrones Encoder-Signal für die Ansteuerung von Zeilenkameras.
Präzise synchronisierte Beleuchtungen
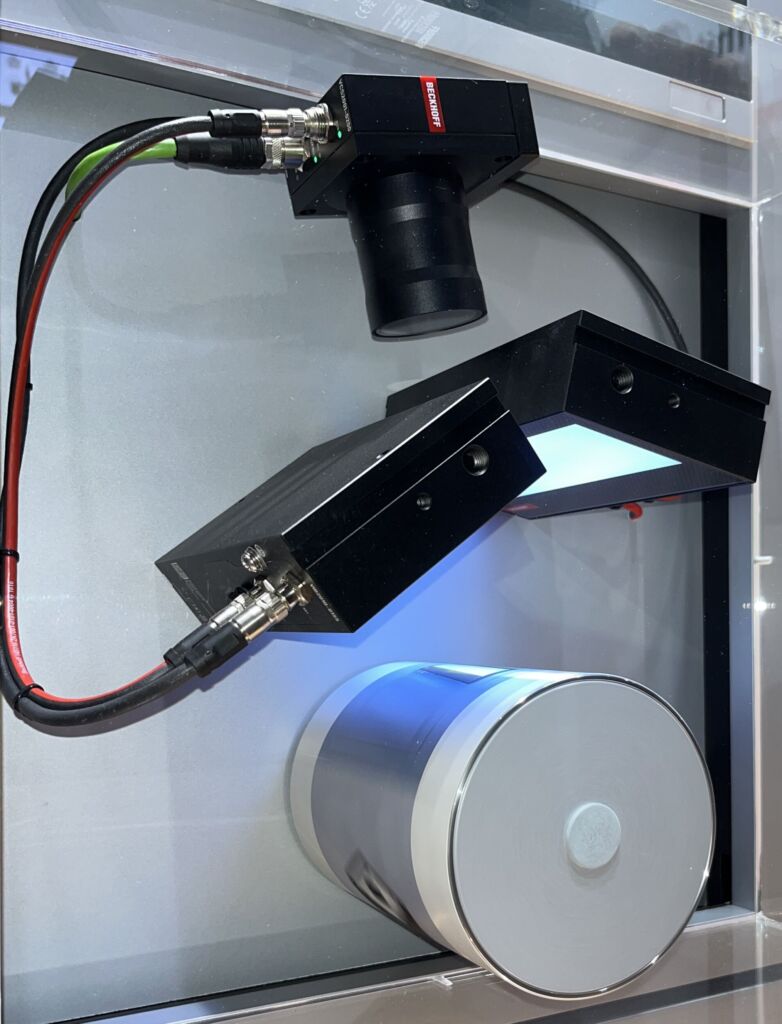
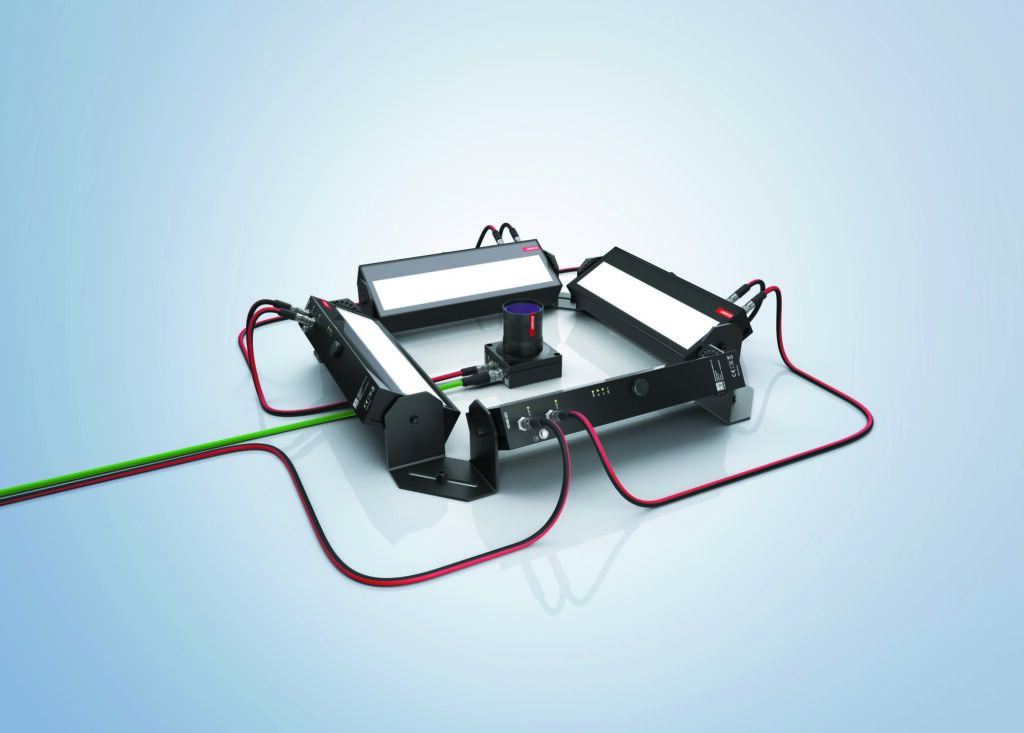
Die logische Weiterentwicklung der Ethercat-Klemmen manifestiert sich durch die industrietauglichen Hochleistungsbeleuchtungen von Beckhoff. Hier werden drei verschiedene Geometrien angeboten: balkenförmige Beleuchtungen der Reihe VIB2000, ringförmige Beleuchtungen der Serie VIR2000 sowie planare Flächenbeleuchtungen der Baureihe VIP2000. Diese Geometrien decken einen Großteil der nicht nur im Maschinenbau relevanten Vision-Applikationen ab. Bei allen Geräten handelt es sich um Multi-Color-Beleuchtungen mit vier Farbkanälen. Dies sind ein Grün-, ein Orange-, ein Blau- sowie ein IR-Kanal (850nm), die sich unabhängig voneinander ansteuern lassen. Die Beleuchtungen sind für den Impulsbetrieb optimiert. Ebenso wie bei den Ethercat-Klemmen EL2596 kann der Startzeitpunkt des Impulses als Zeitstempel angegeben werden. Dadurch lässt sich der ausgesendete Impuls optimal zur SPS synchronisieren. Die Stärken dieses Ansatzes zeigen sich insbesondere dann, wenn für die Applikation die Synchronisation mehrerer Beleuchtungen essenziell ist. So können z.B. bei Shape-From-Shading-Applikationen die Beleuchtungen präzise zu den jeweils unterschiedlichen Zeitpunkten angesteuert werden.
Direkt Maschinenintegrierbare Kameras
Beckhoff stellt GigE-Vision-kompatible Kameras mit integrierter Ethercat-Schnittstelle bereit. Die VCS2000-Baureihe kann sowohl über Ethercat als auch das GigE-Vision-Protokoll parametriert werden. Besonders hervorzuheben ist allerdings, dass die Parametrierung über Ethercat dem Serienmaschinenbauer eine einfache Konfiguration der Kamera über Startup Commands ermöglicht. Zudem vereinfacht sich der Kameratausch deutlich, denn die neue Kamera wird über Ethercat vollständig konfiguriert. Unabhängig von der verwendeten Kameraanbindung erfolgt die Bilddatenübertragung über die integrierte 2,5GigE-Schnittstelle.
Software, Echtzeit & Engineering
Die Beckhoff Software Twincat Vision integriert Bildeinzug und Bildverarbeitungsfunktionen in das für den Maschinenbauer und Steuerungsprogrammierer gewohnte Twincat Engineering. Twincat Vision ist für den Standard GigE Vision in der Version 2.0 zertifiziert. Somit können GigE-Vision-kompatible Kameras für den Bildeinzug genutzt werden. Der Bildeinzug und die zugehörigen Kameraparameter werden in der Entwurfsphase festgelegt und beim Start der SPS die Parameter in die Kamera geschrieben. Die Software bietet eine umfangreiche Bibliothek an typischen Bildverarbeitungsfunktionen. Hierzu zählen u.a. Objekterkennung, Vermessung inkl. Überwachung der Verarbeitungszeit sowie Ergebnisdarstellung. Die Bildverarbeitungskette wird versionierbar und für den SPS-Programmierer verständlich im Engineering aufgebaut.
Bilder als Zwischenergebnisse der Bildverarbeitungskette können im Engineering während der laufenden SPS angezeigt werden. Zudem lassen sich aufgezeichnete Bilder, genau wie von einer Kamera aufgenommen, in der SPS nutzen. Diese Funktion erleichtert den Aufbau der Bildverarbeitungskette enorm, da auch ohne angeschlossene Kamera die Ergebnisse der Visionfunktionen geprüft werden können. Alle Bildverarbeitungsfunktionen werden bei Twincat Vision im Twincat-Echtzeitkontext ausgeführt. Ihre Ausführung ist daher streng deterministisch. Bildverarbeitungsfunktionen, die eine vom Bildinhalt abhängige Laufzeit aufweisen, sind über Watchdog-Funktionen auf eine maximale Ausführungsdauer begrenzbar. Einige dieser Bildverarbeitungsfunktionen liefern bereits Teilergebnisse, auch wenn die Ausführung abgebrochen wurde.
Für SPS-Programmierer ist Twincat Vision eine Erweiterung der üblichen, gewohnten Aufgaben im Rahmen der Steuerungsentwicklung. Das Engineering von klassischen Bildverarbeitern unterscheidet sich in der Regel hiervon. Daher bietet Twincat Analytics Vision eine komfortable Möglichkeit, Vision-Algorithmen in einer einfachen grafischen Darstellung zu entwickeln und zu testen. Twincat Analytics Vision ist ein Code-Generator, der auf Knopfdruck SPS-Code erzeugt, welcher die konfigurierte Bildverarbeitungskette implementiert. Dieser Code kann direkt in der SPS genutzt werden und ist zudem versionierbar. Änderungen können daher leicht verfolgt werden, was die Wartbarkeit des Codes entscheidend verbessert.
KI-Nutzung auch für Vision
Dieses einfache Handling Vision-bezogener Daten in Twincat, gilt auch für die industrietaugliche Nutzung von KI. Üblicherweise ist das Training von KI-Modellen ein aufwändiger und komplizierter Prozess, Beckhoff bietet mit dem Twincat Machine Learning Creator hierfür jedoch eine einfache Möglichkeit, um auch ohne das Wissen eines Data Scientist KI-Modelle erstellen zu können. Die trainierten Modelle können dann im standardisierten ONNX-Format exportiert werden. Beckhoff bietet verschiedene Module zur Inferenz an: Mit Twincat Vision Neural Network findet die Inferenz in der Echtzeit CPU-gestützt statt. Für größere Aufgaben wird üblicherweise der Twincat Machine Learning Server eingesetzt. Dieser wird nicht im Echtzeitkontext ausgeführt, bietet dafür aber eine GPU-Unterstützung bei der Inferenz.
Vision trifft Motion
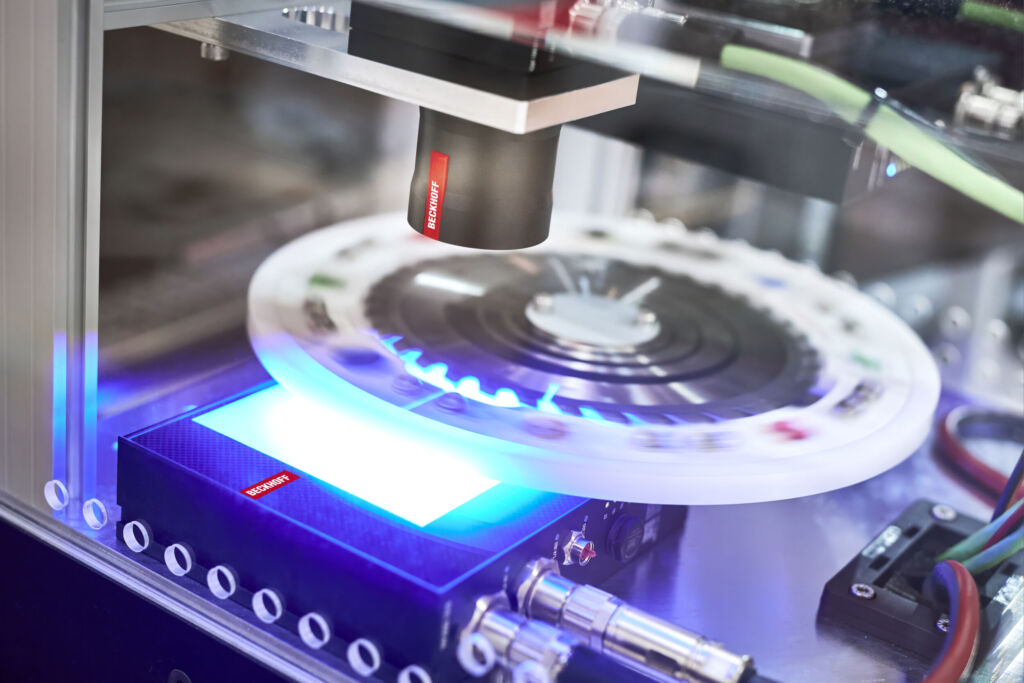
Die beschriebene nahtlose Integration von Beckhoff Vision spielt insbesondere bei Maschinen mit vielen Bewegungsachsen seine Stärken aus. Die Twincat XFC Library ermöglicht bei NC-Achsen die Berechnung eines Zeitstempels der einer bestimmten Position oder – bei rotatorischen Achsen – einem bestimmten Winkel entspricht. Dadurch können Kamera, Beleuchtung und Ethercat-Klemmen exakt auf die Bewegung synchronisiert werden. Zur eindeutigen Zuordnung der Bilddaten kann der Zeitstempel der Bildauslösung in die Metadaten des eingezogenen Bildes eingefügt und mit Twincat Vision ausgelesen werden. Diese hochpräzise Synchronisation von Kamera, Beleuchtung und NC-Achsen verdeutlicht ein u.a. auf der Vision 2026 gezeigter Messedemonstrator. Dabei wird eine Beckhoff Kamera VCS2000-0200 mit einer kleinen Region-of-Interest betrieben, die typischerweise nur wenige Zeilen (8 bis 64) hoch ist. Die Zeilen werden in schneller Folge mit mehr als 1kHz eingezogen, in der Kamera zu einem Bild zusammengefügt und anschließend als Gesamtbild an die Steuerung versendet. Die Anzahl der Einzelzeilen, die zu einem Bild aneinandergefügt werden, kann in der Kamera eingestellt werden. In der Steuerung werden diese Teilbilder anschließend mithilfe von Twincat Vision wieder zusammengesetzt.